
Una muñeca robótica integra interfaces de giro, rodamientos, reductores, tornillos, sensores y cables en poco espacio. Una cota local puede cumplir mientras los ejes montados acumulan error.
El plan debe controlar relaciones entre alojamientos, caras, patrones angulares y localizadores desde referencias comunes de montaje.
Cinco ejes reduce cambios de referencia, pero rigidez, secuencia, bordes e inspección funcional siguen siendo esenciales.
Controles críticos en piezas compactas de muñeca
| Zona | Riesgo | Respuesta de mecanizado e inspección |
|---|---|---|
| Alojamientos y pivotes | Desplazamiento, error angular y variación de ajuste | Acabar desde referencias relacionadas y medir posición, orientación y tamaño |
| Interfaces multicaras | Error acumulado entre montajes | Cinco ejes o 3+2 controlado con transferencia verificada |
| Cables y sensores | Aristas, falta de espacio e interferencia | Controlar ranuras, rompefilos, rebabas y envolvente |
| Paredes finas | Deformación, vibración y liberación de tensión | Desbaste equilibrado, apoyo distribuido, reposo y acabado ligero |
| Bridas de herramienta y reductor | Alabeo, error de cara y orientación | Acabado sobre eje común y CMM o montaje funcional |
Controlar La Muñeca Como Una Cadena De Ejes
Carcasa y brida conectan varias articulaciones en poca distancia. Centros de rodamiento, pilotos de reductores, asientos de motor y bridas forman una cadena que define movimiento y carga.
El plano establece cara y eje principales y localiza ejes secundarios y orientación desde ese sistema. Ajustar cada cara por separado puede ocultar el error acumulado.
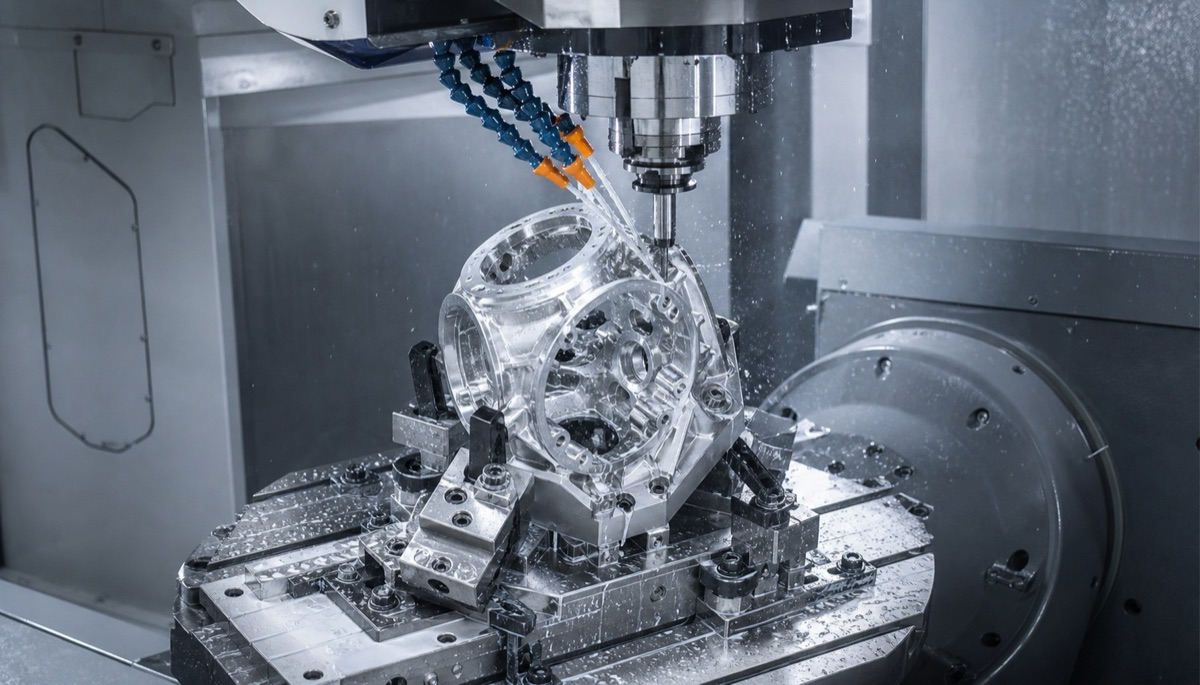
Cinco ejes o posicionamiento 3+2 mantienen alojamientos, interfaces angulares y agujeros laterales en una cadena controlada con menos montajes.
Cinco Ejes Reduce Transferencias De Referencia
El corte simultáneo o posicionamiento 3+2 alcanza agujeros inclinados, caras y patrones sin desmontar repetidamente. Menos montajes reducen acumulación y mantienen elementos relacionados con el mismo cero.
La máquina no garantiza precisión por sí sola. Calibración rotativa, control del centro de herramienta, rigidez, palpado y temperatura determinan el resultado.
Paredes Finas Y Cavidades Exigen Una Ruta Por Etapas
Las muñecas eliminan mucho aluminio para reducir inercia y dejan nervios, resaltes y paredes suspendidas. El mecanizado unilateral puede liberar tensión y mover alojamientos.
El desbaste equilibrado conserva material en interfaces, seguido de reposo o estabilización. El semiacabado fija la estructura y los elementos críticos se terminan cuando la carcasa ya es estable.
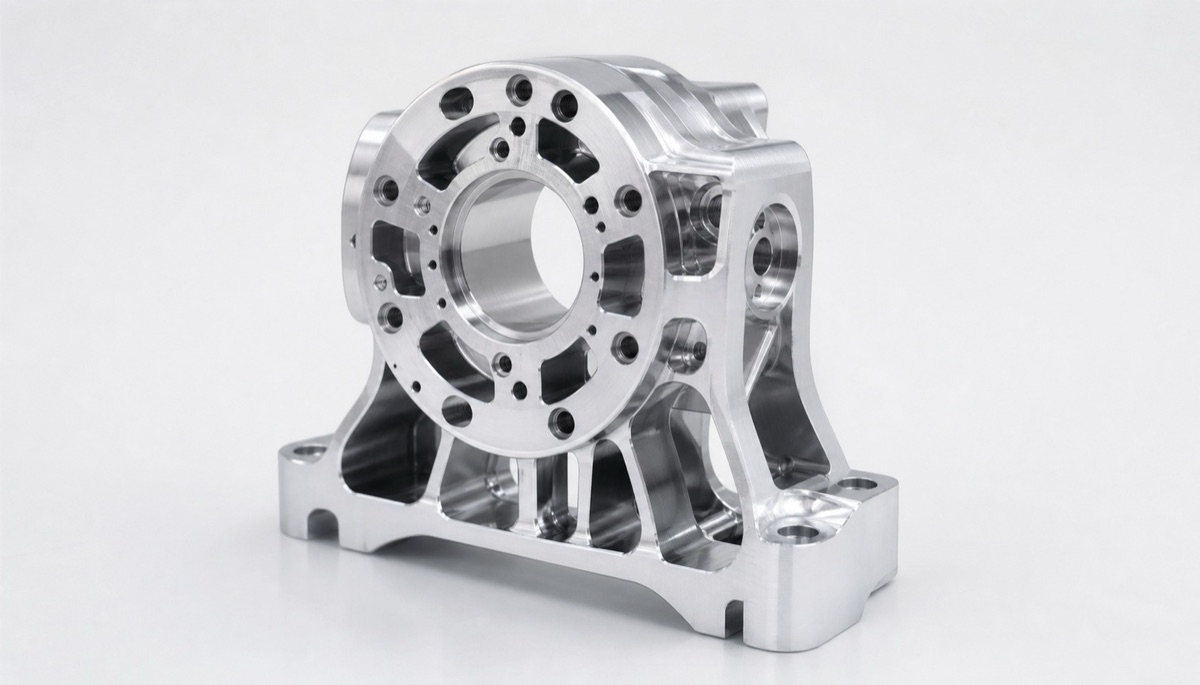
Cavidades, nervios, paso de cables e interfaces exigen equilibrar masa, rigidez, seguridad de bordes y acceso de inspección.
El Guiado De Cables También Es Una Función De Precisión
Ranuras, pasos y conectores deben mantener espacio durante todo el movimiento. Una ranura dentro de cota puede dañar el cable si el rompefilos, la rebaba o la alineación son incorrectos.
Se especifican bordes, acceso de desbarbado y superficies protegidas. La revisión incluye diámetro, radio de curvatura, conector, cubierta móvil y alivio de tensión.
Inspeccionar Relaciones Y No Solo Tamaños
La CMM se alinea con las referencias funcionales y reporta posición y ángulo de ejes, alabeo de asientos y bridas, orientación de caras y patrones. Alesómetros y galgas verifican tamaños funcionales.
Una primera pieza con rodamientos, reductores, pasadores o útil maestro revela condiciones de montaje y cable que los datos no describen. Todo debe vincularse a la revisión liberada.
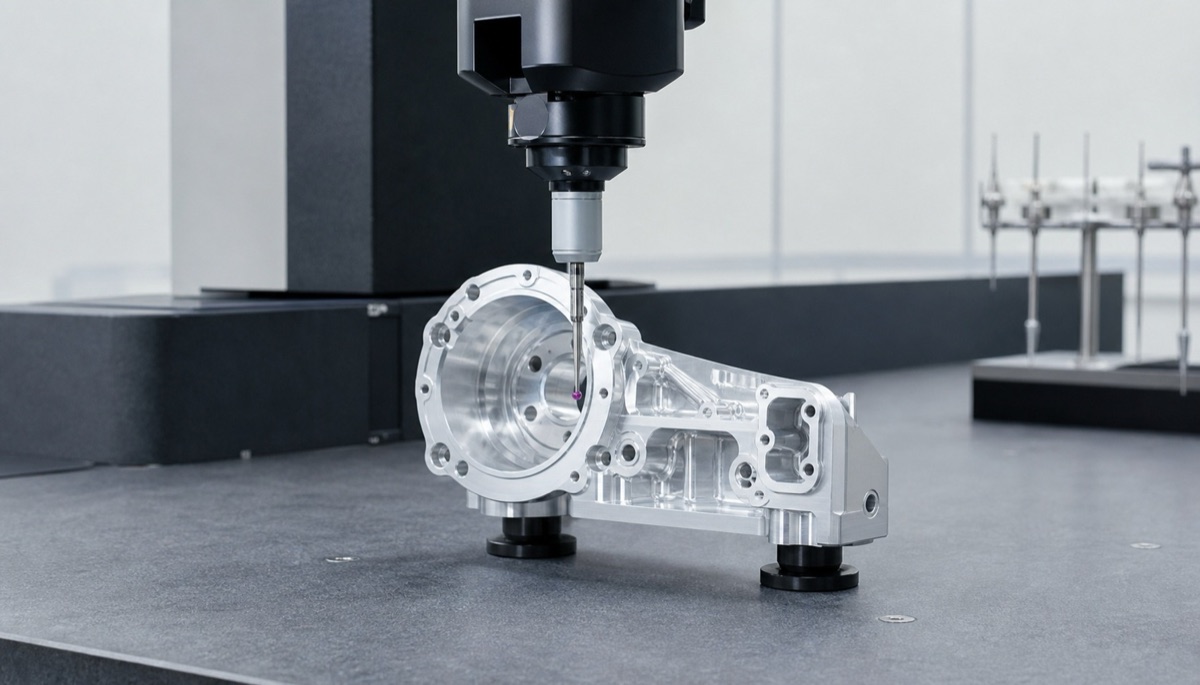
La alineación evalúa ejes de rodamientos, asientos de reductores, caras y agujeros multicaras en el mismo sistema de montaje.
Información Antes De Cotizar
Una RFQ completa permite planificar referencias, útiles, herramientas e inspección.
- Plano 2D y modelo 3D con la misma revisión
- Eje principal, referencia de montaje y relaciones secundarias
- Condiciones de rodamientos, reductor, motor, sensor y brida
- Material, estado, tratamiento, paredes finas y acabado
- Diámetro de cable, envolvente, conectores y rompefilos
- Primera pieza, informe CMM, galgas y muestreo
Resumen
La precisión de una muñeca depende de la relación entre varios ejes dentro de una carcasa compacta y ligera. Referencias comunes, menos montajes controlados, arranque por etapas, rutas de cable seguras e inspección relacional importan más que endurecer todas las cotas.
FAQ
¿Por qué se usan máquinas de cinco ejes?
Agujeros multicaras e interfaces angulares se alcanzan con menos montajes, reduciendo errores y manteniendo relaciones en un sistema.
¿Cinco ejes garantiza automáticamente precisión?
No. Calibración, rigidez, palpado, herramienta, temperatura y secuencia siguen determinando el resultado.
¿Cómo se controla el error acumulado entre ejes?
Se define una referencia principal, se localizan ejes secundarios desde ella, se mecanizan mediante una cadena controlada y se inspeccionan juntos.
¿Por qué las ranuras de cable forman parte de la precisión?
Posición, espacio, borde y radio de curvatura afectan la vida del cable y el movimiento completo, aunque no sean las cotas más estrechas.
¿Listo para solicitar una cotización para sus piezas mecanizadas CNC?
Envíe sus planos de ingeniería a qiancj@oemach.com. Apoyamos prototipos y producción en lotes pequeños con control estricto de tolerancias.